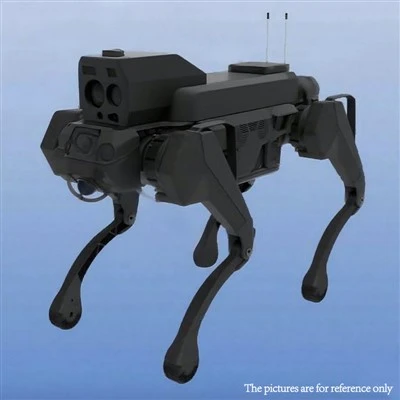
Som leverantör av robothundar för inspektion av kärnkraftverk har jag bevittnat de anmärkningsvärda egenskaperna hos dessa banbrytande maskiner. I kärnkraftverk, där säkerhet och precision är av yttersta vikt, spelar dessa robothundar en avgörande roll i inspektionsuppgifter. En av de viktigaste utmaningarna de står inför är att hantera hinder. Låt oss fördjupa oss i hur dessa robothundar övervinner olika hinder under sina inspektionsuppdrag.
Sensoriska system: grunden för hinderdetektion
Det första steget i att hantera hinder är att upptäcka dem. Våra robothundar för inspektion av kärnkraftverk är utrustade med en omfattande uppsättning sensorer. LiDAR-sensorer (Light Detection and Ranging) är i framkanten av detta detektionssystem. LiDAR fungerar genom att sända ut laserpulser och mäta den tid det tar för ljuset att studsa tillbaka från föremål. Detta skapar en detaljerad 3D-karta över den omgivande miljön, vilket gör att robothunden kan identifiera platsen, formen och avståndet för hindren.
Till exempel, i ett kärnkraftverk kan det finnas stora rör, utrustningsställ eller till och med skräp på golvet. LiDAR-sensorn kan snabbt detektera dessa objekt och vidarebefordra informationen till robotens styrsystem. Dessa realtidsdata är avgörande för att roboten ska kunna fatta välgrundade beslut om hur den ska navigera runt hindren.
Förutom LiDAR har robothundarna även kameror. Dessa kameror ger visuell information, vilket är användbart för att identifiera olika typer av hinder. Till exempel kan kameror upptäcka oregelbundet formade föremål eller föremål med specifika färger eller markeringar. Dessa visuella data kan kombineras med LiDAR-data för att skapa en mer exakt och detaljerad bild av miljön.


En annan viktig sensor är ultraljudssensorn. Ultraljudssensorer avger högfrekventa ljudvågor och mäter den tid det tar för vågorna att studsa tillbaka. De är särskilt användbara för att upptäcka föremål på nära håll och kan användas för att upptäcka små hinder som kan missas av LiDAR eller kameror.
Intelligenta navigeringsalgoritmer
När hindren upptäcks måste robothunden bestämma hur den ska navigera runt dem. Det är här intelligenta navigeringsalgoritmer kommer in i bilden. Våra robothundar använder en kombination av vägplaneringsalgoritmer och maskininlärningstekniker.
Path - Planeringsalgoritmer beräknar den optimala vägen för roboten att nå sin destination samtidigt som man undviker hinder. Dessa algoritmer tar hänsyn till platsen för hindren, robotens nuvarande position och destinationen. Till exempel används A*-algoritmen vanligen inom robotik för vägplanering. Den söker efter den kortaste vägen mellan två punkter genom att utvärdera kostnaden för olika vägar.
Maskininlärningstekniker används också för att förbättra robotens navigeringsmöjligheter. Robothunden kan lära av tidigare erfarenheter och anpassa sitt beteende därefter. Om den till exempel stöter på en viss typ av hinder flera gånger kan den lära sig det bästa sättet att navigera runt det. Denna kontinuerliga inlärningsprocess gör att roboten kan hantera nya och oväntade hinder mer effektivt.
Rörelse och manövrerbarhet
Robothundens fysiska design och förflyttning är avgörande för att hantera hinder. Våra robothundar för inspektion av kärnkraftverk är fyrfotiga, vilket ger dem en hög grad av stabilitet och manövrerbarhet.
Benen på robothunden är designade för att vara flexibla och kan anpassa sig till olika terränger. De kan justera sin höjd, längd och vinkel för att klättra över hinder, kliva runt dem eller till och med krypa under dem. Om roboten till exempel stöter på ett litet steg kan den lyfta sina ben och klättra över det. Om det finns ett stort föremål i dess väg kan det kringgå det.
Benens leder är också utrustade med sensorer som ger feedback på benens position och rörelse. Denna feedback används för att kontrollera benens rörelser och säkerställa att roboten bibehåller sin balans medan den navigerar runt hinder.
Hantera olika typer av hinder
Statiska hinder
Statiska hinder är föremål som inte rör sig, såsom väggar, rör och utrustningsställ. Dessa är de vanligaste typerna av hinder i ett kärnkraftverk. Robothunden använder sina sensoriska system för att upptäcka dessa hinder och använder sedan sina navigeringsalgoritmer för att planera en väg runt dem. Om det till exempel finns ett stort rör som blockerar vägen kan roboten beräkna den kortaste vägen att gå runt röret samtidigt som den undviker andra hinder i närheten.
Dynamiska hinder
Dynamiska hinder är föremål som rör sig, till exempel andra robotar, arbetare eller fordon. Dessa hinder är mer utmanande att hantera eftersom deras position och rörelse är oförutsägbara. Robothunden måste kontinuerligt övervaka rörelsen av dessa hinder och anpassa sin väg därefter.
För att hantera dynamiska hinder använder robothunden sina realtidssensorer för att spåra föremålens rörelse. Den använder sedan sina navigeringsalgoritmer för att förutsäga den framtida positionen för hindren och planera en väg som undviker kollisioner. Till exempel, om en arbetare går mot roboten, kan roboten upptäcka arbetarens rörelse och röra sig ur vägen i förväg.
Oregelbundna hinder
Oregelbundna hinder är föremål med komplexa former eller ytor, såsom skräp eller skadad utrustning. Dessa hinder kan vara svåra att upptäcka och navigera runt. Robothunden använder en kombination av sina sensorer för att upptäcka formen och storleken på de oregelbundna hindren. Den använder sedan sina rörelseförmåga för att hitta en väg runt dem. Om det till exempel ligger en hög med skräp på golvet kan roboten använda sina ben för att kliva över eller runt skräpet.
Fjärrkontrollens roll och mänsklig intervention
Medan våra robothundar för inspektion av kärnkraftverk är designade för att vara autonoma, finns det tillfällen då fjärrkontroll och mänskligt ingripande är nödvändigt. I vissa fall kan hindren vara för komplexa eller farliga för roboten att hantera på egen hand.
Fjärrkontroll gör att en operatör kan ta över kontrollen över robothunden och navigera runt hindren manuellt. Detta kan vara användbart i situationer där robotens sensorer inte ger korrekt information eller när navigeringsalgoritmerna inte kan hitta en lämplig väg.
Mänsklig intervention kan också användas för att ge ytterligare vägledning till roboten. En operatör kan till exempel använda sin kunskap om kärnkraftverket för att styra roboten till den bästa vägen runt ett hinder.
Våra produkter och deras kapacitet
Vi erbjuder en rad robothundar designade för olika inspektionsuppgifter i kärnkraftverk. VårAutonom robothund för patrull och inspektionär en mångsidig maskin som kan hantera en mängd olika hinder. Den är utrustad med toppmoderna sensorer och navigeringsalgoritmer, vilket gör den kapabel att navigera i komplexa miljöer.
VårAutonom fyrbäddsrobot för inspektion av olje- och gasledningarhar också utmärkta hinderhanteringsförmåga. Den är designad för att fungera i tuffa miljöer och kan övervinna hinder som ojämn terräng, rörledningar och ventiler.
DeAutonom robothund för inspektion av kärnkraftsanläggningarär speciellt anpassad för de unika utmaningarna med kärnkraftverk. Den kan hantera hinder som strålning - skärmad utrustning, högspänningskablar och komplexa rörsystem.
Kontakta oss för upphandling
Om du är intresserad av våra robothundar för inspektion av kärnkraftverk och vill lära dig mer om deras förmåga att hantera hinder, inbjuder vi dig att kontakta oss för en upphandlingsdiskussion. Vårt team av experter svarar gärna på dina frågor och ger dig detaljerad information om våra produkter.
Referenser
- Siciliano, B., & Khatib, O. (red.). (2016). Springer handbok i robotik. Springer.
- Thrun, S., Burgard, W., & Fox, D. (2005). Probabilistisk robotik. MIT press.
- Craig, JJ (2005). Introduktion till robotik: mekanik och kontroll. Pearson Prentice Hall.