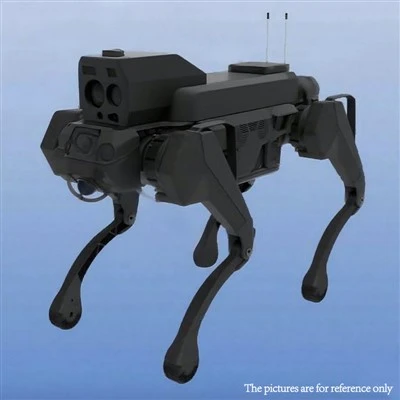
I det dynamiska landskapet av kärnkraftverksdrift har efterfrågan på avancerade inspektionslösningar nått en aldrig tidigare skådad topp. Som en dedikerad leverantör av robothundar för inspektion av kärnkraftverk har jag bevittnat den omvälvande inverkan som dessa maskiner har på branschen. I det här blogginlägget kommer jag att fördjupa mig i det kritiska ämnet manövrerbarhet, och utforska hur våra robothundar navigerar i komplexiteten i trånga kärnkraftverksmiljöer med oöverträffad precision och effektivitet.
Förstå utmaningarna med kärnkraftsinspektioner
Kärnkraftverk är invecklade miljöer med hög risk, kännetecknade av en labyrint av utrustning, rör och strukturer. Traditionella inspektionsmetoder involverar ofta mänskliga tekniker, som står inför många utmaningar, inklusive exponering för strålning, begränsad tillgång till trånga utrymmen och risken för mänskliga fel. Dessa utmaningar utgör inte bara risker för människors säkerhet utan kan också leda till ineffektivitet i inspektionsprocessen, vilket resulterar i längre stilleståndstider och högre kostnader.
Robotinspektionslösningar har vuxit fram som en game changer inom kärnkraftsindustrin. Dessa robotar kan utföra ett brett spektrum av uppgifter, från visuella inspektioner och strålningsövervakning till utrustningstestning, utan att utsätta människoliv på spel. Men för att en robotinspektionslösning ska vara verkligt effektiv måste den ha utmärkt manövrerbarhet, särskilt i trånga kärnkraftverksmiljöer.
Nyckelaspekter av manövrerbarhet i robothundar för inspektion av kärnkraftverk
Rörlighet och anpassningsförmåga
Våra robothundar för inspektion av kärnkraftverk är designade med avancerade mobilitetsfunktioner som gör att de kan navigera genom olika terränger och hinder som vanligtvis finns i kärnkraftverk. Dessa robothundar är utrustade med fyrfotade rörelsesystem, som efterliknar djurens rörelser. Denna design ger flera fördelar jämfört med traditionella hjul- eller bandrobotar.
Quadrupedal-robotar kan enkelt korsa ojämna ytor, såsom trappor, ramper och skräpfyllda områden. De kan justera sin gång och hållning i realtid för att anpassa sig till olika terräng, vilket säkerställer stabila och effektiva rörelser. Till exempel, när den går i trappor, kan robothunden justera längden och vinkeln på sina ben för att bibehålla balans och grepp. Denna anpassningsförmåga är avgörande i kärnkraftverk, där layouten kan vara komplex och ständigt förändras på grund av underhålls- och byggaktiviteter.
Undvikande av hinder
I en fullsatt kärnkraftverksmiljö är undvikande av hinder en kritisk aspekt av manövrerbarhet. Våra robothundar är utrustade med en omfattande svit av sensorer, inklusive LiDAR (Light Detection and Ranging), kameror och ultraljudssensorer. Dessa sensorer samarbetar för att skapa en detaljerad 3D-karta över den omgivande miljön, så att robothunden kan upptäcka och undvika hinder i realtid.
LiDAR-sensorn sänder ut laserstrålar och mäter den tid det tar för strålarna att studsa tillbaka från föremål. Dessa data används för att skapa en högupplöst 3D-karta över miljön, som kan användas av roboten för att identifiera potentiella hinder. Kamerorna ger visuell information, som kan användas för objektigenkänning och navigering. Ultraljudssensorerna används för att detektera hinder på kort avstånd, vilket ger ett extra lager av säkerhet.
När ett hinder upptäcks kan robothunden snabbt anpassa sin väg för att undvika det. Den kan antingen gå runt hindret, klättra över det (om möjligt) eller stanna och vänta på att hindret tas bort. Denna möjlighet att undvika hinder i realtid säkerställer att robothunden kan arbeta säkert och effektivt i trånga kärnkraftverksmiljöer.
Autonom navigering
Autonom navigering är en annan viktig aspekt av manövrerbarheten för våra robothundar för inspektion av kärnkraftverk. Dessa robothundar är utrustade med avancerade algoritmer och mjukvara som gör att de kan navigera autonomt genom kärnkraftverket. Roboten kan programmeras med en fördefinierad inspektionsrutt, eller så kan den använda sina sensorer för att skapa en optimal väg i farten.
Det autonoma navigationssystemet tar hänsyn till olika faktorer, såsom utformningen av kraftverket, placeringen av hinder och de inspektionsuppgifter som ska utföras. Den kan dynamiskt justera rutten baserat på förändringar i realtid i miljön. Till exempel, om en ny utrustning installeras i inspektionsområdet, kan robothunden snabbt planera om sin rutt för att undvika det nya hindret.
Verkliga tillämpningar och fördelar
Den utmärkta manövrerbarheten hos våra robothundar för inspektion av kärnkraftverk har flera verkliga tillämpningar och fördelar.
Förbättrad säkerhet
Genom att använda robothundar för inspektioner kan vi avsevärt minska risken för att människor utsätts för strålning. Robothundarna kan komma åt områden som är för farliga för mänskliga tekniker, såsom högstrålningszoner och trånga utrymmen. Detta skyddar inte bara arbetarnas hälsa och säkerhet utan minskar också risken för olyckor och skador.
Förbättrad effektivitet
Den höga nivån av manövrerbarhet gör att robothundarna kan utföra inspektioner snabbare och mer exakt än traditionella metoder. De kan täcka stora områden på kort tid, och deras sensorer kan upptäcka även de minsta defekter eller anomalier. Detta leder till snabbare identifiering av problem och effektivare underhålls- och reparationsprocesser, vilket minskar den totala stilleståndstiden för kärnkraftverket.
Kostnadsbesparingar
Att använda robothundar för inspektioner kan resultera i betydande kostnadsbesparingar. Det minskade behovet av mänsklig arbetskraft, i kombination med den ökade effektiviteten i inspektionsprocessen, kan sänka driftskostnaderna. Dessutom kan tidig upptäckt av problem förhindra kostsamma haverier och reparationer, vilket sparar pengar på kärnkraftverket i det långa loppet.
Våra produkterbjudanden
Som en ledande leverantör av robothundar för inspektion av kärnkraftverk erbjuder vi en rad produkter som är skräddarsydda för kärnkraftsindustrins specifika behov.
VårAutonom robothund för inspektion av kärnkraftsanläggningarär speciellt utformad för detaljerade inspektioner i kärnkraftverk. Den är utrustad med högupplösta kameror, strålningsdetektorer och andra specialiserade sensorer för noggranna och omfattande inspektioner.
DeAutonom robothund för patrull och inspektionlämpar sig för vanliga patruller och allmänna besiktningar. Den kan snabbt täcka stora områden och utföra grundläggande inspektioner, vilket säkerställer kraftverkets övergripande säkerhet och integritet.
Vi erbjuder ocksåAutonom fyrbäddsrobot för inspektion av olje- och gasledningar, som, även om den är designad för olje- och gasledningar, delar många av samma avancerade manövrerbarhetsegenskaper och kan anpassas för vissa inspektionsuppgifter i kärnkraftverk.
Slutsats och uppmaning till handling
Manövrerbarheten hos våra robothundar för inspektion av kärnkraftverk är en nyckelfaktor för deras effektivitet i trånga kärnkraftverksmiljöer. Deras rörlighet, undvikande av hinder och autonoma navigeringsmöjligheter gör att de kan utföra inspektioner säkert, effektivt och exakt.


Om du är i kärnkraftsindustrin och letar efter en pålitlig och innovativ inspektionslösning, inbjuder vi dig att utforska vårt utbud av produkter. Vårt team av experter är redo att arbeta med dig för att förstå dina specifika behov och tillhandahålla den bäst lämpade robothunden för dina inspektionskrav. Kontakta oss idag för att starta ett samtal om hur våra produkter kan förändra dina processer för inspektion av kärnkraftverk.
Referenser
- Smith, J. (2020). "Framsteg inom robotinspektionsteknik för kärntekniska anläggningar". Journal of Nuclear Engineering.
- Johnson, A. (2019). "Quadrupedal Robots: Design and Applications in Hazardous Environments". Robotics Research Journal.
- Brown, C. (2021). "Autonom navigering i komplexa industriella miljöer". Industrial Automation Magazine.