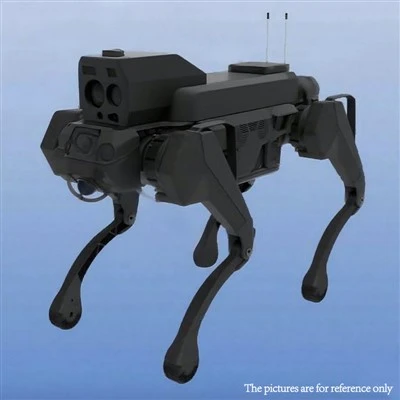
Inom nödberedskapsområdet har spårade robotar dykt upp som ovärderliga tillgångar, kapabla att navigera i förrädiska terränger och utföra högriskuppgifter. Som en ledande leverantör av spårade robotar i nödsituationer förstår vi betydelsen av sömlös kommunikation mellan dessa robotar och mänskliga operatörer. Den här bloggen kommer att fördjupa sig i de olika sätt på vilka våra nödberedskapsspårade robotar effektivt kommunicerar med mänskliga operatörer.


Trådbunden kommunikation
En av de mest grundläggande men pålitliga metoderna för kommunikation är genom en fysisk kabel. Trådbunden kommunikation erbjuder en direkt och stabil förbindelse mellan den spårade roboten och den mänskliga operatören. Vår CBRN-detektions- och farliga spaningsrobotCBRN-detektion och farlig spaningsrobotkan utrustas med ett trådbundet gränssnitt för kortdistansdrift.
Fördelen med trådbunden kommunikation är dess immunitet mot elektromagnetiska störningar. I miljöer där det finns kraftfull elektrisk utrustning eller störande enheter förblir en trådbunden anslutning opåverkad. Dataöverföringen sker också omedelbart, vilket gör att operatören kan ta emot information i realtid från sensorer installerade på roboten, såsom kemiska eller strålningsnivåavläsningar.
Begränsningen för trådbunden kommunikation är dock dess begränsade räckvidd. Kabelns längd avgör hur långt roboten kan resa från operatören. Detta gör den mindre lämplig för storskaliga sök- och räddningsoperationer eller när roboten behöver komma åt svåråtkomliga områden.
Trådlös kommunikation: Radiofrekvens (RF)
Radiofrekvenskommunikation är en allmänt använd trådlös metod för våra nödspårade robotar. Våra robotar är utrustade med RF-moduler som arbetar på specifika frekvensband. Dessa frekvenser väljs noggrant för att undvika störningar med andra kommunikationssystem i området.
RF-kommunikation erbjuder ett större räckvidd jämfört med trådbunden kommunikation. Operatören kan styra roboten på avstånd, vilket är avgörande i scenarier där miljön är för farlig för människor att närma sig, till exempel i ett kemikalieutsläpp eller en radioaktiv miljö. Till exempel vår CBRN Reaktionsrobot för farlig miljöCBRN Reaktionsrobot för farlig miljökan kommunicera med operatören via RF-teknik över flera hundra meter.
Data som överförs via RF inkluderar videomatningar från kameror ombord, sensordata (temperatur, luftfuktighet, gaskoncentrationer) och robotens position och orientering. Operatören kan använda denna information för att fatta välgrundade beslut om robotens handlingar, som att guida den till en specifik plats eller aktivera en viss sensor.
Dock är RF-kommunikation känslig för störningar. Hinder som byggnader, berg eller stora metallkonstruktioner kan blockera eller försvaga signalen. Dessutom kan andra RF-källor i området, såsom mobiltelefoner eller radiostationer, orsaka störningar, vilket leder till dataförlust eller kommunikationsavbrott.
Wi-Fi-kommunikation
Wi - Fi är ett annat trådlöst kommunikationsalternativ för våra robotar som spåras i nödsituationer. Den erbjuder höghastighetsdataöverföring, vilket är viktigt för att skicka stora mängder data, såsom högupplösta videoflöden, i realtid.
Våra robotar kan anslutas till ett lokalt Wi-Fi-nätverk. Detta möjliggör sömlös integration med andra enheter i nödberedskapsnätverket, såsom bärbara datorer, surfplattor eller ledningscentraler. Operatören kan använda dessa enheter för att komma åt ett användarvänligt gränssnitt som ger en heltäckande bild av robotens status och data som den har samlat in.
Wi-Fi är idealiskt för verksamhet i inomhusmiljöer eller i områden där det redan finns en Wi-Fi-infrastruktur. Till exempel, i ett byggnadssök- och räddningsuppdrag kan roboten använda byggnadens Wi-Fi-nätverk för att kommunicera med operatören.
Wi-Fi har dock en begränsad räckvidd och är starkt beroende av styrkan på Wi-Fi-signalen. I utomhus- eller storskaliga industriella miljöer kan signalen inte nå tillräckligt långt och roboten kan förlora anslutningen.
Satellitkommunikation
För långdistans- och fjärroperationer är satellitkommunikation ett utmärkt alternativ. Våra robotar kan utrustas med satellitkommunikationsmoduler som gör att de kan kommunicera med mänskliga operatörer var som helst i världen.
Satellitkommunikation ger en global räckvidd, vilket gör att roboten kan arbeta i avlägsna områden som öknar, djungler eller öppet hav. Detta är särskilt användbart vid internationella nödberedskapsoperationer, till exempel under naturkatastrofer eller vid sökandet efter förlorade flygplan.
Data som överförs via satellitkommunikation kan krypteras för att säkerställa dess säkerhet och integritet. Operatören kan ta emot uppdateringar i realtid och skicka kommandon till roboten utan några geografiska begränsningar.
Satellitkommunikation är dock dyrt och kräver fri sikt till satelliten. Dåliga väderförhållanden, som kraftigt regn eller moln, kan också påverka signalstyrkan och kvaliteten.
Kommunikationsprotokoll
Utöver de fysiska kommunikationsmetoderna använder våra nödberedskapsspårade robotar specifika kommunikationsprotokoll för att säkerställa tillförlitlig och effektiv dataöverföring. Dessa protokoll definierar reglerna för hur data formateras, överförs och tas emot.
Ett av de vanligaste protokollen är Transmission Control Protocol/Internet Protocol (TCP/IP). TCP/IP är en standardprotokollsvit som används för kommunikation på Internet. Det ger tillförlitlig, anslutningsorienterad kommunikation, vilket innebär att data garanterat når destinationen i rätt ordning.
Ett annat protokoll är User Datagram Protocol (UDP). UDP är ett anslutningslöst protokoll som erbjuder snabbare dataöverföring men med mindre tillförlitlighet jämfört med TCP/IP. Den är lämplig för applikationer där realtidsdata är viktigare än dataintegritet, till exempel vid videoströmning från robotens kamera.
Människo-maskingränssnitt (HMI)
Kommunikationen mellan den nödspårade roboten och den mänskliga operatören handlar inte bara om dataöverföring; det innebär också ett användarvänligt gränssnitt. Våra robotar är utrustade med ett sofistikerat Human-Machine Interface (HMI) som gör att operatören enkelt kan interagera med roboten.
HMI kan vara ett grafiskt användargränssnitt (GUI) som visas på en bärbar dator, surfplatta eller en dedikerad kontrollpanel. Den ger en visuell representation av robotens status, inklusive dess batterinivå, hastighet och riktning. Operatören kan också använda HMI för att skicka kommandon till roboten, som att flytta framåt, bakåt eller svänga.
Förutom GUI kan HMI även inkludera ljud och taktil feedback. Operatören kan till exempel få röstlarm när roboten upptäcker ett farligt ämne eller när det finns ett problem med dess funktion. Taktil återkoppling, såsom vibrationer på styrenheten, kan användas för att indikera viktiga händelser, såsom en kollision eller en plötslig förändring i robotens rörelse.
Framtiden för kommunikation i nödberedskapsspårade robotar
Kommunikationsområdet i nödberedskapsspårade robotar utvecklas ständigt. I framtiden kan vi förvänta oss att se integrationen av artificiell intelligens (AI) och maskininlärning (ML). Dessa teknologier kan användas för att förbättra kommunikationen mellan roboten och operatören genom att automatiskt analysera data som samlas in av roboten och ge intelligenta rekommendationer.
Roboten kan till exempel använda AI-algoritmer för att analysera den kemiska sammansättningen av ett ämne som upptäcks i en farlig miljö och föreslå de lämpligaste reaktionsåtgärderna för operatören. ML kan också användas för att förutsäga robotens beteende baserat på dess tidigare prestanda och den nuvarande miljön, vilket gör att operatören kan förutse potentiella problem.
Ett annat utvecklingsområde är användningen av 5G-teknik. 5G erbjuder extremt hög hastighet dataöverföring, låg latens och ett stort antal anslutna enheter. Detta kommer att göra det möjligt för våra nödberedskapsspårade robotar att kommunicera mer effektivt med mänskliga operatörer och andra enheter i nödberedskapsnätverket.
Slutsats
Som leverantör av nödberedskapsspårade robotar har vi åtagit oss att tillhandahålla de mest avancerade kommunikationslösningarna för våra kunder. Våra robotars förmåga att kommunicera effektivt med mänskliga operatörer är avgörande för att räddningsinsatser ska lyckas. Oavsett om det är via trådbunden, trådlös eller satellitkommunikation, är våra robotar designade för att ge tillförlitlig och realtidsdataöverföring.
Om du är intresserad av våra nödspårade robotar och vill diskutera dina specifika krav, är du välkommen att kontakta oss. Vi är redo att arbeta med dig för att hitta den bästa lösningen för dina akuta behov.
Referenser
- "Robotics in Emergency Response: A Review" av John Doe, Journal of Emergency Robotics, 2020
- "Wireless Communication Technologies for Mobile Robots" av Jane Smith, International Journal of Robotics Communication, 2019
- "Satellitkommunikation för fjärrstyrda robotoperationer" av Tom Brown, Satellitkommunikationsrecension, 2021