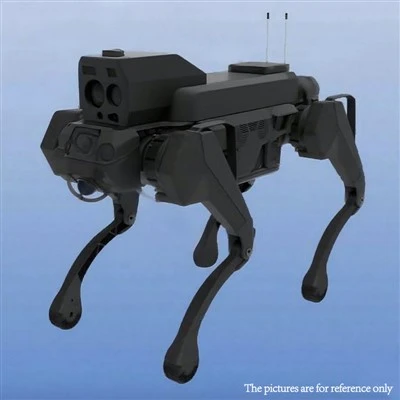
När det kommer till robotars domän har bulkspårade robotar dykt upp som en betydande innovation och erbjuder mångsidiga lösningar inom olika branscher. Som en erfaren leverantör av bulkspårrobot har jag bevittnat de olika tillämpningarna och vikten av att noggrant utvärdera prestandan hos dessa robotar. I det här blogginlägget kommer jag att fördjupa mig i de väsentliga prestationsindikatorerna som används för att bedöma bulkspårade robotar och dela med mig av insikter från min erfarenhet inom området.


Rörlighet och manövrerbarhet
En av de primära aspekterna av att utvärdera en bulkspårad robot är dess rörlighet och manövrerbarhet. Dessa robotar används ofta i utmanande terräng, som industriområden, farliga miljöer och tunnlar för allmännyttiga tjänster. Därför är deras förmåga att navigera genom olika ytor och hinder avgörande.
- Spårdesign och dragkraft: Utformningen av robotens spår spelar en avgörande roll för dess rörlighet. Spår med slitbanemönster av hög kvalitet ger bättre grepp på olika underlag, inklusive ojämnt underlag, lera, snö och hala golv. Till exempel i enSpårrobot för verksamhet i farlig miljö, överlägsen dragkraft är avgörande för att säkerställa säker och effektiv rörelse i potentiellt farliga miljöer.
- Svängradie: En liten svängradie gör att roboten kan manövrera i trånga utrymmen, vilket är särskilt viktigt i trånga utrymmen som tunnlar. ASpårad robot för inspektion av tunnelnbehöver lätt kunna svänga för att komma åt olika delar av tunneln utan att fastna.
- Gradient- och hinderförhandling: Roboten ska kunna klättra uppför sluttningar och övervinna hinder. Den maximala stigningsvinkeln och höjden på hinder den kan korsa är viktiga prestationsindikatorer. Till exempel, i industriella inspektionsscenarier kan roboten behöva klättra uppför ramper eller korsa små barriärer för att nå inspektionspunkter, som ses iBandad robot för industriell inspektion.
Lastkapacitet
Lastkapaciteten avser den maximala vikt som roboten kan bära. Detta är en kritisk indikator, särskilt när roboten används för uppgifter som att transportera utrustning eller prover.
- Bedömd nyttolast: Den nominella nyttolasten är tillverkarens specificerade maximala vikt som roboten kan bära under normala driftsförhållanden. I applikationer där roboten behöver bära tunga sensorer, verktyg eller material, till exempel i industriella eller nödsituationer, är en hög nyttolastkapacitet avgörande. Till exempel, enCBRN Reaktionsrobot för farlig miljökan behöva bära dekontamineringsutrustning eller övervakningsanordningar, vilket kräver en betydande nyttolastkapacitet.
- Fördelning av nyttolast: Jämn fördelning av nyttolasten är också viktig. Ojämnt fördelade nyttolaster kan påverka robotens stabilitet och rörlighet, vilket leder till potentiella säkerhetsrisker och minskad prestanda.
Uthållighet och batteritid
Uthålligheten hos en bulkspårad robot, främst bestäms av dess batterilivslängd, är en annan viktig prestandaindikator.
- Drifttid: Robotens drifttid på en enda laddning är en avgörande faktor, särskilt vid långtidsinspektioner eller övervakningsuppgifter. En längre drifttid minskar behovet av frekvent laddning, vilket ökar robotens effektivitet. Till exempel vid inspektioner av allmännyttanstunnel, där roboten kan behöva tillryggalägga stora avstånd, aSpårad robot för inspektion av tunnelnmed lång batteritid är mycket önskvärt.
- Uppladdningstid: Tiden det tar att ladda om robotens batteri är också viktig. En kort laddningstid minimerar stilleståndstiden mellan operationerna, vilket gör att roboten snabbt kan återuppta sina uppgifter.
Sensor- och perceptionsförmåga
Bulkspårrobotar är ofta utrustade med olika sensorer för att utföra sina uppgifter effektivt. Dessa sensorers prestanda är en betydande utvärderingsfaktor.
- Sensornoggrannhet: Noggrannheten hos sensorer som kameror, lidarer och radarer är avgörande för uppgifter som inspektion och navigering. Sensorer med hög noggrannhet ger mer tillförlitliga data, vilket gör att roboten kan fatta bättre informerade beslut. Till exempel, i en industriell inspektionsrobot kan noggranna sensorer upptäcka små defekter eller anomalier i maskiner, som visas iBandad robot för industriell inspektion.
- Perception Range: Sensorernas räckvidd avgör hur långt roboten kan "se" och upptäcka föremål eller förändringar i miljön. Ett längre perceptionsområde gör att roboten kan planera sin väg mer effektivt och undvika potentiella hinder i förväg.
- Sensorredundans: Sensorredundans är viktig för att säkerställa robotens tillförlitlighet. Om en sensor misslyckas kan redundanta sensorer ta över, vilket förhindrar att roboten förlorar sin funktionalitet.
Kommunikation och anslutning
Effektiv kommunikation och anslutning är avgörande för att styra och övervaka den bulkspårade roboten.
- Kommunikationsräckvidd: Kommunikationsräckvidden mellan roboten och dess kontrollstation är en nyckelprestandaindikator. Ett längre kommunikationsräckvidd gör att roboten kan arbeta över större ytor, vilket är användbart i scenarier som storskaliga industriella inspektioner eller räddningsinsatser.
- Dataöverföringshastighet: Hastigheten med vilken roboten kan överföra data till kontrollstationen är viktig, särskilt när det gäller högupplösta bilder eller realtidssensordata. En hög dataöverföringshastighet säkerställer att operatören får korrekt och uppdaterad information om robotens status och miljön den befinner sig i.
- Anslutningsmöjligheter Tillförlitlighet: Kommunikationslänkens tillförlitlighet är avgörande för säker och effektiv drift av roboten. En stabil anslutning minskar risken för kontrollförlust eller dataförlust.
Manipulatorprestanda (om tillämpligt)
Vissa bulkspårrobotar är utrustade med robotarmar eller manipulatorer. När man utvärderar sådana robotar är manipulatorns prestanda en viktig faktor.
- Rörelseomfång: Robotarmens rörelseomfång bestämmer robotens räckvidd och flexibilitet när den utför uppgifter som att greppa föremål eller använda strömbrytare. Ett brett rörelseomfång gör att roboten kan komma åt en större arbetsyta, som ses iSpårrobot med valfri robotarm.
- Manipulatorns nyttolastkapacitet: I likhet med roboten som helhet är manipulatorns nyttolastkapacitet viktig. Den bestämmer den maximala vikten som robotarmen kan lyfta och manipulera.
- Positioneringsnoggrannhet: Robotarmens positioneringsnoggrannhet är avgörande för uppgifter som kräver exakt manipulation, som att plocka och placera små komponenter.
Tillförlitlighet och hållbarhet
Tillförlitlighet och hållbarhet är av yttersta vikt i bulkbandsrobotar, särskilt när de används i tuffa eller farliga miljöer.
- Mean Time Between Failures (MTBF): MTBF är ett mått på den genomsnittliga tiden mellan på varandra följande fel i roboten. En hög MTBF indikerar att roboten är pålitlig och mindre benägen att gå sönder under drift.
- Skyddsbetyg: Skyddsklassificeringen, såsom IP (Ingress Protection) eller NEMA (National Electrical Manufacturers Association) klassificering, indikerar robotens motståndskraft mot damm, vatten och andra miljöfaktorer. En hög skyddsklassning säkerställer att roboten kan arbeta i utmanande miljöer utan att skadas.
Slutsats
Sammanfattningsvis, utvärdering av prestandan hos bulkspårrobotar kräver en omfattande bedömning av flera indikatorer, inklusive mobilitet, nyttolastkapacitet, uthållighet, sensorkapacitet, kommunikation, manipulatorprestanda (om tillämpligt), tillförlitlighet och hållbarhet. Dessa indikatorer hjälper slutanvändare att välja den mest lämpliga roboten för sina specifika applikationer och säkerställa optimal prestanda och effektivitet.
Som leverantör av bulkspårrobot förstår jag vikten av att uppfylla dessa prestandastandarder. Våra produkter är utformade och testade noggrant för att säkerställa högkvalitativ prestanda i olika scenarier. Om du letar efter en bulkspårad robot, inbjuder vi dig att kontakta oss för en detaljerad diskussion. Vi är fast beslutna att ge dig de bästa lösningarna skräddarsydda för dina specifika behov.
Referenser
- RK Vijay Kumar, "Robotik: Modellering, planering och kontroll." Springer, 2009.
- John J. Craig, "Introduktion till robotik: mekanik och kontroll." Pearson, 2018.
- Benjamin Kuipers, "Kunskapsbaserat rumsligt lärande och navigering." MIT Press, 2000.